Le mbot2 est un robot qui peut interagir avec son environnement. Pour cela, il doit d'abord « voir » et « entendre » ce qui l'entoure (acquisition d'informations), puis « réfléchir » à ce qu'il doit faire (traitement de l'information).
Capteur
Un composant qui permet au robot de percevoir son environnement, comme la lumière, la distance ou le toucher.
Carte programmable
Le « cerveau » du robot, où sont stockées les instructions et où les informations sont traitées.
Microprocesseur / Microcontrôleur
Les composants électroniques principaux de la carte programmable qui exécutent les instructions et prennent les décisions.
Traitement des données
L'action de la carte programmable qui analyse les informations reçues pour décider de la meilleure réponse du robot.
Actionneur
Un composant qui permet au robot d'agir sur son environnement, comme un moteur pour faire avancer les roues ou un écran pour afficher des messages.
1. Comment le mbot2 perçoit-il son environnement ? 

Pour comprendre ce qui se passe autour de lui, le mbot2 utilise plusieurs éléments qui lui permettent d'acquérir des informations.
- Les capteurs : Ce sont comme les yeux et les oreilles du robot. Le capteur de couleur de sol lui permet de détecter la couleur d'une surface. Le capteur de distance mesure la distance entre le robot et un obstacle.
- Les boutons et le joystick : Ces éléments permettent à un utilisateur de donner des ordres au robot directement. C'est une autre façon pour le robot d'acquérir des informations.
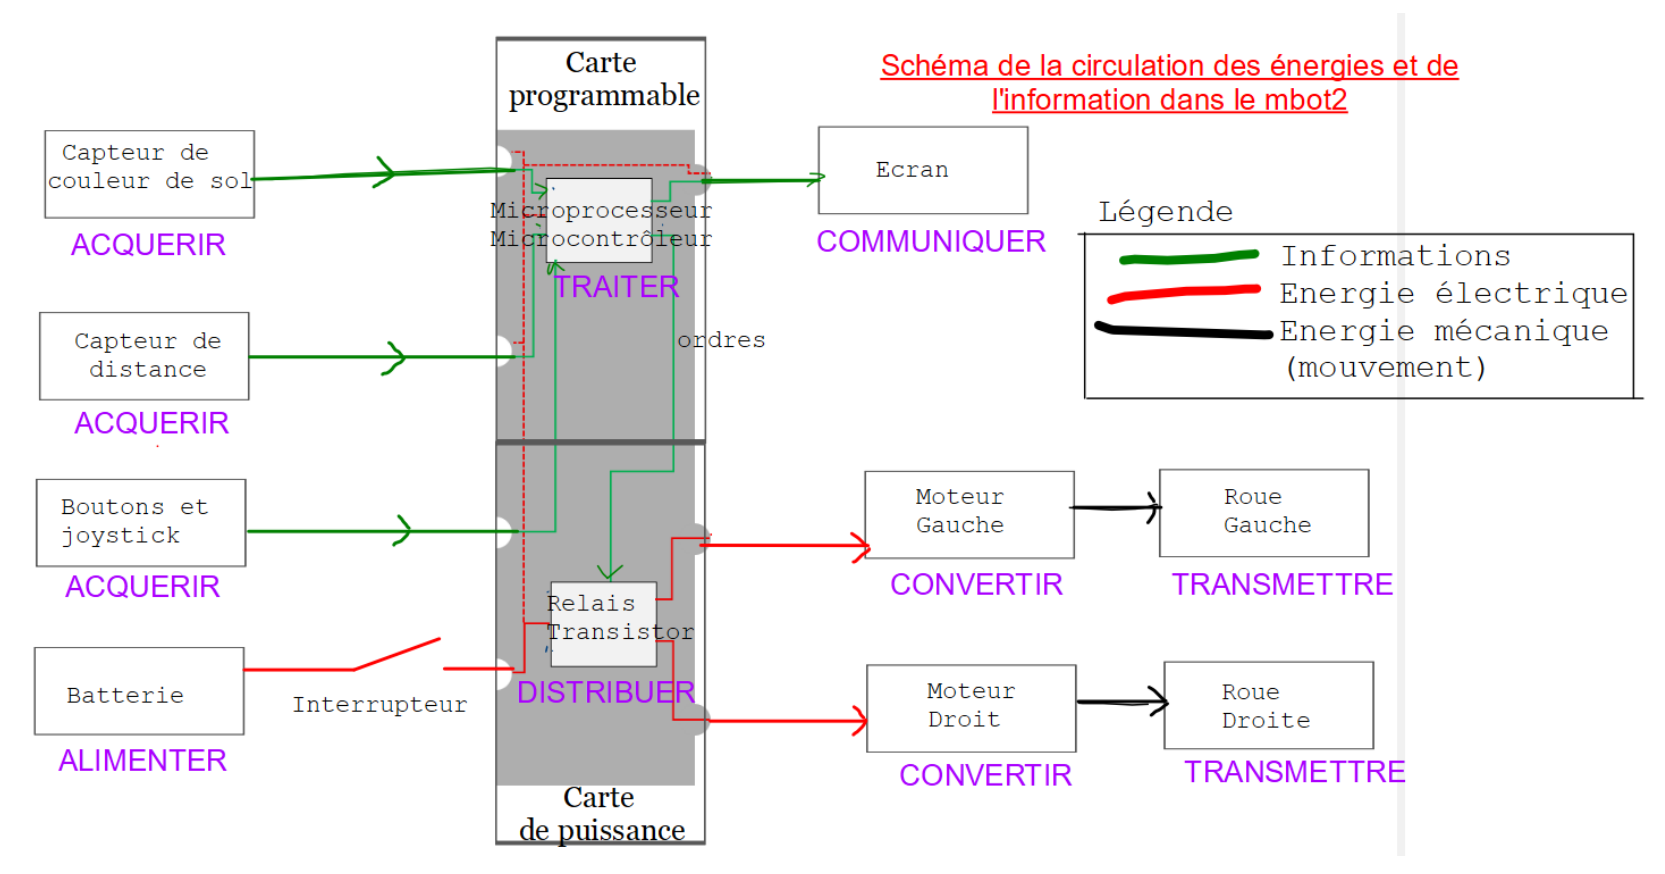
Schéma de la circulation des énergies et de l'information dans le mbot2
2. Le cerveau du mbot2 : la carte programmable 

Une fois que le mbot2 a acquis des informations, il doit les analyser. C'est le rôle de la carte programmable, qui est le « cerveau » du robot.
- Microprocesseur et Microcontrôleur : Ces deux composants sont au cœur de la carte programmable. Ils reçoivent toutes les informations des capteurs et des boutons. Leur travail est de traiter les données : ils exécutent les instructions que tu as programmées pour le robot. Par exemple, si le capteur de distance détecte un mur, le microprocesseur va lire l'instruction « si mur détecté, alors tourner ».
- Le traitement des données consiste à prendre les informations brutes (comme « distance = 10 cm » ou « bouton A pressé ») et à les transformer en décisions ou en actions spécifiques pour le robot.
3. Quand l'information devient action ! 

Après avoir traité les informations, la carte programmable envoie des ordres aux différentes parties du robot pour qu'il agisse.
- Si le robot doit avancer, la carte envoie des ordres aux moteurs des roues.
- Si le robot doit afficher un message ou une image, elle envoie des informations à l'écran.
A retenir :
- Le mbot2 perçoit son environnement grâce à des capteurs (couleur, distance) et des boutons/joystick.
- Ces informations sont envoyées à la carte programmable, le « cerveau » du robot.
- Le microprocesseur/microcontrôleur de la carte programmable analyse et traite ces informations.
- Ce traitement permet au robot de prendre des décisions et d'envoyer des ordres pour agir (faire bouger les roues, afficher sur l'écran).
- L'acquisition et le traitement de l'information sont essentiels pour que le mbot2 puisse interagir de manière autonome.